Robot que dibuja garabatos
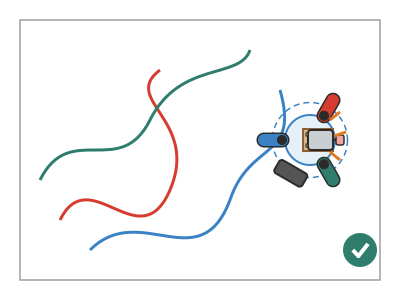
Un vaso de plástico boca abajo con tres rotuladores como patas y un motor con un contrapeso descentrado encima: al encenderlo, vibra, camina a saltitos y dibuja espirales y garabatos sobre una hoja grande.
Qué va a aprender
- Que una masa que gira descentrada produce una fuerza que cambia de dirección (fuerza centrífuga) y hace vibrar todo el cuerpo.
- Cómo cerrar un circuito simple con pila, interruptor y motor, y que invertir los cables invierte el giro.
- Que el reparto de pesos y el ángulo de las patas deciden si el robot gira en círculos, avanza o se queda quieto.
- Que un sistema sencillo con un poco de azar genera dibujos imposibles de repetir (arte generativo).
Prepara antes
- Pon pilas nuevas en el portapilas y prueba el motor uniendo sus cables: el eje debe girar rápido.
- Imprime la plantilla A al 100 %.
- Corta los trozos de goma de borrar (15 × 10 × 8 mm) y pínchalos si los niños son pequeños.
- Cubre la mesa con el papel grande y sujeta las esquinas con cinta: el robot tiende a salirse.
- Ten a mano los tapones de los rotuladores: si se dejan destapados mucho rato, se secan.
Materiales y herramientas
- Vaso de plástico duro — 1
200–250 ml, boca de Ø 70–78 mm, fondo de Ø 45–55 mm, ≈ 9 cm de alto (vaso de fiesta reutilizable o de yogur grande) - Rotuladores — 3
de punta gruesa, lavables, Ø ≈ 12 mm, de 3 colores distintos - Motor de corriente continua tipo 130 — 1 comprar
3–6 V, ≈ 6000–9000 rpm, cuerpo 25 × 20 × 15 mm, eje Ø 2 mm × 8 mm, con cables soldados - Portapilas 2 × AA con interruptor — 1 comprar
con cables rojo (+) y negro (−) y 2 pilas AA de 1,5 V (3 V en total) - Goma de borrar — 1 trozo de 15 × 10 × 8 mm
goma blanda (≈ 2 g): es el contrapeso - Cartón corrugado — 1 trozo de 10 × 10 cm
3–4 mm, para el calzo del motor - Cinta americana o de carrocero — ≈ 60 cm
para sujetar patas y portapilas - Barritas de silicona — 1
para pistola de silicona caliente - Papel grande — 1 hoja de 50 × 70 cm o 4 A3 unidas con cinta
papel de embalar o rollo de papel kraft
Herramientas
- Pistola de silicona caliente — pegar calzo, motor y contrapeso adulto
- Tijeras — cortar la plantilla, el calzo y la goma de borrar
- Alfiler o aguja gruesa — hacer el agujero en la goma de borrar adulto
- Barra de pegamento — pegar la plantilla sobre el cartón
Piezas y plantillas
- A · Plantilla de posición de las patas ×1 — papel
- B · Calzo del motor ×3 — cartón corrugado 3–4 mm
- C · Contrapeso ×1 — goma de borrar
- D · Patas ×3 — rotulador Ø 12 mm
🔒 Plantillas a tamaño real, planos y piezas para impresora 3D: con la suscripción tienes las de este proyecto y las de todos los demás.
100 % digital: imprimes las plantillas en casa y montas con cartón. No enviamos nada por correo.
Paso a paso
Prueba el motor
Pon 2 pilas AA en el portapilas. Retuerce el cobre del cable rojo sobre un terminal del motor y el negro sobre el otro, y enciende el interruptor: el eje debe girar muy rápido. Apaga.
1 Pon las 2 pilas AA: el lado plano (−) contra el muelle 2 Retuerce el cable rojo en un terminal y el negro en el otro 3 Enciende: el eje gira muy rápido. Después apaga Comprueba: Si no gira, revisa las pilas (el lado plano − contra el muelle) y que el cobre toca el terminal.Marca las patas
Recorta la plantilla A. Pon el vaso boca abajo centrado sobre ella y marca con rotulador en el borde del vaso las 3 rayas, separadas 120°.
1 Recorta la plantilla A por el círculo exterior 2 Centra el vaso boca abajo y marca cada raya en su borde 3 Quedan 3 rayas en el borde, a la misma distancia Pega la primera pata
Con el vaso boca abajo, apoya un rotulador por fuera sobre la primera marca, con la punta (sin tapón) asomando 25 mm por debajo del borde. Déjalo apoyado a lo largo de la pared: como el vaso es más ancho por la boca, el rotulador ya queda abierto unos 8° (la punta, unos 15–20 mm más hacia fuera que el capuchón). Sujétalo con dos vueltas de cinta: una cerca del borde y otra cerca del fondo.
1 Quita el tapón y acerca el rotulador a la primera raya 2 Deja asomar la punta 25 mm por debajo del borde 3 Sujétalo con cinta cerca del borde y cerca del fondo Pega las otras dos patas
Repite con los otros 2 rotuladores en las otras marcas, con la misma medida de 25 mm. Pon el robot sobre la mesa con los tapones puestos y comprueba que se apoya solo en las tres puntas.
1 Pega los otros 2 rotuladores en las otras rayas, igual de bajos 2 Con los tapones puestos, apoya solo en las 3 puntas 3 Si cojea, desliza la pata que no toca hasta la mesa Comprueba: Ni el borde del vaso ni la cinta tocan la mesa; el robot no cojea. Si cojea, desliza una pata hasta igualarla.Haz el calzo
Corta 3 rectángulos de cartón B de 30 × 22 mm y pégalos uno sobre otro con cola o silicona: un bloque de 10 mm de alto.
1 Corta 3 rectángulos B de 30 × 22 mm 2 Pon cola y pega las capas una encima de otra 3 Queda un bloque de 10 mm de alto Pega el calzo y el motor adulto
Pega el calzo sobre el fondo del vaso (ahora arriba), pegado al lado que mira a uno de los 3 huecos entre patas, nunca hacia una pata: el contrapeso chocaría con el rotulador que sobresale por encima del fondo. Pega el motor tumbado encima, con el eje apuntando a ese hueco y sobresaliendo 6 mm del borde del fondo. Pon silicona en los costados del motor, nunca en el eje ni en los agujeros de ventilación.
1 Pega el calzo en el fondo, pegado al lado que mira a un hueco 2 Pega el motor tumbado: el eje sale 6 mm del borde del fondo 3 Gira el eje con los dedos: debe moverse libre Comprueba: Gira el eje con los dedos: debe moverse libre.Prepara el contrapeso adulto
Corta un bloque de goma de borrar de 15 × 10 × 8 mm. Haz un agujero con un alfiler a 4 mm de un extremo, atravesando la cara de 15 × 10. Ensártalo en el eje del motor 5 mm y fíjalo con una gota pequeña de silicona.
1 Corta la goma de 15 × 10 × 8 mm y agujéreala a 4 mm del extremo 2 Ensártala 5 mm en el eje y fíjala con una gota de silicona 3 Gíralo con el dedo: da la vuelta entera sin rozar nada Comprueba: Gira el contrapeso con el dedo: da la vuelta entera sin rozar el vaso ni el calzo.Pega el portapilas
Coloca el portapilas en vertical sobre el lateral del vaso, en otro de los huecos entre patas (no en el que mira el eje del motor), con el interruptor hacia fuera. Sujétalo con dos vueltas de cinta americana alrededor de todo el vaso.
1 Ponlo en un hueco entre patas, lejos del eje del motor 2 Sujétalo con dos vueltas de cinta alrededor del vaso Truco: Si el robot se vuelca hacia el portapilas, súbelo un poco o pásalo al tercer hueco, el que queda libre.Conecta y ordena los cables
Une los cables del portapilas con los del motor retorciendo el cobre 3 vueltas y cubre cada unión con cinta aislante. Pega los cables al vaso con cinta para que no se enreden en el contrapeso.
1 Retuerce cada unión 3 vueltas: rojo con un cable, negro con el otro 2 Tapa cada unión con cinta aislante: no se ve el cobre 3 Pega los cables al vaso, a más de 2 cm del contrapeso Comprueba: Ningún cable queda a menos de 2 cm del contrapeso.Destapa y prueba
Pon el robot en el centro del papel grande, quita los 3 tapones y enciende el interruptor. Debe empezar a temblar y moverse a saltitos dejando un trazo de 3 colores.
1 Ponlo en el centro del papel y quita los 3 tapones 2 Enciende: tiembla, da saltitos y dibuja en 3 colores Ajusta el movimiento
Si solo tiembla en el sitio, abre más las patas (puntas 5 mm más hacia fuera) o cambia el contrapeso por uno mayor. Si se vuelca, junta las patas o baja el portapilas. Prueba 30 segundos después de cada cambio.
1 ¿Solo tiembla? Abre las puntas 5 mm más hacia fuera 2 ¿Se vuelca? Baja el portapilas o junta un poco las patas 3 Prueba 30 segundos después de cada cambio Truco: Una pata un poco más corta que las otras dos hace que el robot gire en círculos alrededor de ella.Apaga y tapa
Cuando termines, apaga el interruptor y pon enseguida los tapones a los rotuladores: si se quedan abiertos más de 15 minutos empiezan a secarse.
1 Apaga el interruptor al terminar 2 Pon enseguida los tapones para que no se sequen
¿Funciona? La prueba
Pon el robot en el centro de una hoja de 50 × 70 cm, enciende y cronometra 1 minuto. Marca con un lápiz el punto de salida y el de llegada.
Qué debe pasar: El robot vibra con un zumbido y se desplaza a saltitos a unos 1–3 cm/s, girando y dejando espirales y lazos de tres colores. En 1 minuto suele recorrer de 10 a 30 cm desde la salida. Si no se mueve nada, el contrapeso es pequeño o las patas están muy juntas.
Si algo falla
- El motor gira pero el robot no se mueve — Contrapeso demasiado ligero o centrado, o patas muy juntas. Solución: Usa un contrapeso más grande o con el agujero más cerca del extremo. Abre las patas hacia fuera.
- El robot se vuelca — Patas muy abiertas o demasiado peso a un lado. Solución: Junta las patas, baja el portapilas o pásalo al otro hueco libre entre patas (nunca al del eje del motor).
- El motor no gira — Pilas al revés o gastadas, cable suelto o contrapeso rozando. Solución: Revisa las pilas, las uniones y gira el eje a mano: si roza, separa el contrapeso del vaso.
- El contrapeso sale volando — Agujero grande o sin pegamento. Solución: Pincha otro trozo de goma con un agujero justo y fija con silicona. Prueba siempre con la cara lejos del robot.
- Las patas no pintan — Las puntas no tocan el papel o el rotulador está seco. Solución: Iguala las tres patas a 25 mm. Cambia el rotulador.
- Siempre gira en el mismo círculo pequeño — Una pata es más corta o el robot está desequilibrado. Solución: Iguala las patas para que vague más; o aprovéchalo para hacer círculos y espirales a propósito.
Seguridad
- El contrapeso gira a miles de vueltas por minuto: no acerques los dedos, el pelo largo ni los cables mientras esté encendido.
- La silicona caliente quema: la usa un adulto.
- Usa rotuladores lavables y protege la mesa con papel: el robot se escapa del borde.
- No dejes el motor encendido si está bloqueado: se calienta. Apaga el interruptor.
- El alfiler para pinchar la goma lo maneja un adulto.
La ciencia detrás
Para los niños
El motor da vueltas muy, muy deprisa. Si en su eje pones una goma bien centrada, gira suave. Pero si la pones torcida, a un lado, la goma tira del motor hacia un lado, luego hacia el otro, luego al otro... cientos de veces por segundo. Es como cuando una lavadora centrifuga con la ropa amontonada en un lado y se pone a bailar. Todo el robot tiembla, sus patas dan saltitos minúsculos y, como cada pata es un rotulador, deja dibujado por dónde ha pasado.
Para el adulto
Una masa m que gira a velocidad angular ω a una distancia r del eje necesita una fuerza centrípeta F = m·ω²·r, que el eje ejerce sobre la masa; por reacción, la masa tira del motor con una fuerza de igual módulo que gira con ella. Con m ≈ 2 g, r ≈ 4 mm y ≈ 6000 rpm (ω ≈ 630 rad/s) bajo carga, F ≈ 0,002 · 630² · 0,004 ≈ 3 N, del orden del peso del robot (≈ 1,1 N para 110 g): por eso las patas llegan a despegarse y el robot se desplaza a saltos. Como la fuerza tiene componentes horizontal y vertical que cambian con cada vuelta, el rozamiento con el papel es asimétrico y aparece un desplazamiento neto y una rotación; la dirección depende del ángulo de las patas, del reparto de masas y de pequeñas irregularidades, de ahí el carácter caótico del dibujo. Los móviles usan el mismo principio (motor ERM, Eccentric Rotating Mass) para vibrar. El motor 130 a 3 V consume ≈ 150–300 mA: dos pilas AA alcalinas duran varias horas de uso.
- vibración: movimiento de ida y vuelta muy rápido.
- contrapeso excéntrico: peso colocado fuera del centro de un eje que gira.
- fuerza centrífuga: el tirón hacia fuera que notas cuando algo gira rápido.
- motor eléctrico: máquina que convierte la electricidad en giro.
- arte generativo: dibujos creados por una máquina siguiendo reglas y un poco de azar.
Por edades
- 5–7 años: El adulto pega el motor, el calzo y el contrapeso. El niño marca las patas, las sujeta con cinta, conecta los cables retorciéndolos y decora el vaso con ojos y antenas. Céntrate en «la goma torcida hace bailar al robot».
- 8–10 años: Montan todo salvo la silicona y el alfiler. Que ajusten patas y contrapeso hasta conseguir el movimiento que quieran.
- 11–12 años: Que calculen la fuerza del contrapeso (F = m·ω²·r) y la comparen con el peso del robot, y que diseñen un robot que dibuje sobre todo círculos o sobre todo líneas.
En grupo o en clase
Equipos de 3, un robot por equipo (≈ 3 € en motor y portapilas). Antes de la sesión: probar todos los motores, cortar y pinchar los contrapesos, y si los niños son pequeños (5–7 años), pegar con silicona el calzo y el motor. Sesión de 60 min: 10 min de demostración, 30 min de montaje, 20 min para dibujar un mural colectivo en un rollo de papel kraft de 3 m en el suelo, con cada robot en una zona. Ten pilas y rotuladores de repuesto.
Retos
- Haz que el robot dibuje una espiral cada vez más grande.
- Añade una cuarta pata: ¿se mueve mejor o peor?
- Construye un robot con el motor en vertical (eje hacia arriba): ¿cómo cambia el dibujo?
- Pon un «parachoques» de cartón alrededor para que rebote en una caja de 40 × 30 cm sin salirse.