Robot que baila vibrando
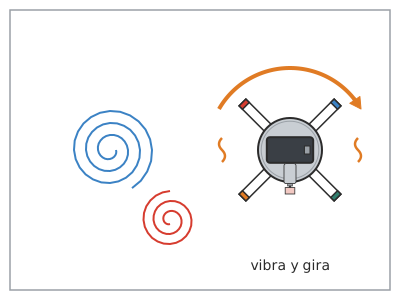
Un robot de unos 15 cm sobre cuatro patas de rotulador: un motor con una pesa descentrada lo hace vibrar, girar y desplazarse solo por la mesa, y si quitas los capuchones va dibujando espirales por donde baila.
Qué va a aprender
- Que una masa que gira descentrada produce una fuerza que cambia de dirección muy rápido: eso es una vibración.
- Que la vibración, con patas inclinadas y rozamiento, se convierte en desplazamiento y giro.
- A montar un circuito cerrado sencillo con pilas, interruptor y motor, y que al invertir los cables el motor gira al revés.
- Que el centro de gravedad bajo y una base ancha evitan que un robot se vuelque.
Prepara antes
- Prueba el motor antes de la sesión: une sus cables a los del portapilas y comprueba que gira con fuerza.
- Imprime las piezas A al 100 % y comprueba la línea roja de 50 mm de la cabecera.
- Corta y perfora las gomas de borrar (pesas) antes si los niños son pequeños.
- Cubre la mesa con el papel grande y quita los capuchones de los rotuladores solo en el momento de la prueba.
- Comprueba que las pilas son nuevas: con pilas gastadas el robot apenas se mueve.
Materiales y herramientas
- Motor de corriente continua tipo 130 — 1 comprar
1,5–6 V, eje de 2 mm, con dos cables soldados (rojo y negro) - Portapilas 2 × AA con interruptor — 1 comprar
salida 3 V con cables rojo (+) y negro (−), ≈ 58 × 32 × 15 mm - Pilas AA — 2
alcalinas de 1,5 V (o recargables de 1,2 V, algo más lentas) - Tapa grande — 1
de tarro o bote, Ø 70–85 mm (cacao, mermelada grande) - Rotuladores gruesos — 4
iguales, de ≈ 13 cm y Ø 10–15 mm, lavables (pueden estar casi secos si solo bailan) - Cartulina — 1 hoja A4
de 250–300 g o cartón de caja de cereales - Goma de borrar — 1 trozo de 20 × 12 × 8 mm
blanda (de miga), para la pesa descentrada - Cinta aislante o de carrocero — ≈ 1 m
para patas y uniones de cables - Barritas de silicona — 1–2
para pistola de silicona caliente - Ojos móviles — 2 comprar
adhesivos de 10–15 mm - Papel grande — 1 pliego de 50 × 70 cm
papel de embalar o de dibujo, para que el robot pinte sin manchar
Herramientas
- Tijeras — recortar el faldón y la cinta
- Pistola de silicona caliente — fijar el motor, el portapilas y el faldón a la tapa adulto
- Cúter — cortar la goma de borrar a medida adulto
- Alfiler o aguja gruesa — hacer el agujero guía en la goma para el eje adulto
- Barra de pegamento — pegar la plantilla sobre la cartulina
Piezas y plantillas
- A · Faldón cónico (medio cono) ×2 — cartulina 250–300 g
- B · Plataforma (si no tienes tapa) ×1 — cartón corrugado 3 mm
- C · Pesa descentrada ×1 — goma de borrar
🔒 Plantillas a tamaño real, planos y piezas para impresora 3D: con la suscripción tienes las de este proyecto y las de todos los demás.
100 % digital: imprimes las plantillas en casa y montas con cartón. No enviamos nada por correo.
Paso a paso
Prueba el motor
Pon las 2 pilas AA en el portapilas. Retuerce el cable rojo del portapilas con un cable del motor y el negro con el otro (3 vueltas cada uno). Enciende el interruptor: el eje tiene que girar rápido. Apágalo.
1 Pon las 2 pilas AA en el portapilas, con el + y el − bien 2 Retuerce el rojo con un cable del motor y el negro con el otro 3 Enciende el interruptor: el eje gira rápido. Luego apágalo Comprueba: Si no gira, revisa pilas, interruptor y que el cobre (no el plástico) esté en contacto.Prepara la pesa descentrada adulto
Corta un trozo de goma de borrar de 20 × 12 × 8 mm. Haz un agujero guía con un alfiler a 4 mm de un extremo (pieza C) y clava la goma en el eje del motor hasta que entre unos 6 mm. Fíjala con una gota de silicona.
1 Corta un trozo de goma de 20 × 12 × 8 mm con el cúter 2 Haz el agujero guía con un alfiler a 4 mm de un extremo 3 Clávala 6 mm en el eje, pon silicona y gírala: va a un lado Comprueba: Gira el eje con los dedos: la goma da vueltas como una banderita, casi toda a un lado.Recorta el faldón
Pega la plantilla A sobre la cartulina y recorta las dos mitades por la línea continua. Curva cada una pasándola por el borde de la mesa para que tome forma de cono.
1 Pega la plantilla A sobre la cartulina con barra de pegamento 2 Recorta las dos mitades por la línea continua 3 Pásala por el borde de la mesa tirando hacia abajo para curvarla Monta el cono
Pega con barra o cola la pestaña de una mitad bajo el borde de la otra, y luego cierra el cono con la segunda pestaña. Refuerza las dos uniones con cinta por dentro y por fuera.
1 Pega cada pestaña bajo el borde de la otra mitad 2 Refuerza cada unión con cinta por dentro y por fuera 3 Comprueba: unos 84 mm abajo, 60 mm arriba y 35 de alto Comprueba: Apoyado en la mesa, el cono mide unos 84 mm de diámetro abajo y 60 mm arriba.Pega la tapa encima adulto
Coloca la tapa grande boca abajo (o la plataforma B) centrada sobre la boca pequeña del cono y pégala con un cordón de silicona alrededor de la unión.
1 Pon la tapa boca abajo, centrada sobre la boca pequeña 2 Pégala con un cordón de silicona alrededor de la unión 3 Sobra lo mismo de tapa a cada lado: está centrada Pega las patas
Decide dónde irá el motor (detrás) y dónde los ojos (delante, en el lado contrario). Coloca un rotulador pegado a lo largo del cono, con la punta hacia abajo y el extremo de arriba a ras de la tapa, a un octavo de vuelta (45°) del sitio del motor. Fíjalo con 2 tiras de cinta de 8 cm que den la vuelta al rotulador y al cono. Repite con los otros 3, separados un cuarto de vuelta (90°): el motor y los ojos quedan cada uno en el hueco entre dos patas.
1 Coloca un rotulador a lo largo del cono, a ras de la tapa 2 Sujétalo con 2 tiras de cinta de 8 cm que abracen rotulador y cono 3 Pon las otras 3 a un cuarto de vuelta: desde arriba, una cruz Comprueba: El robot se tiene de pie con las 4 puntas en la mesa y no baila si lo empujas suavemente.Truco: Mira el robot desde arriba: las 4 patas deben formar una cruz en X, con el sitio del motor justo entre dos de ellas. Ponlo de pie y comprueba que no cojea.Asegura las patas adulto
Pon una gota de silicona entre cada rotulador y el cono, en la parte de arriba, y da una vuelta completa de cinta aislante alrededor de las 4 patas y el cono a media altura del cono.
1 Pon una gota de silicona arriba, entre cada rotulador y el cono 2 Da una vuelta de cinta aislante a las 4 patas y al cono 3 Sacúdelo un poco: las patas no se mueven Comprueba: Al sacudir el robot las patas no se mueven.Fija el portapilas adulto
Pega el portapilas encima de la tapa, centrado y con el interruptor accesible, con dos puntos de silicona o cinta de doble cara gruesa.
1 Pon dos puntos de silicona en el centro de la tapa 2 Apriétalo centrado, con el interruptor a mano Truco: Centrado es importante: es la pieza más pesada (≈ 60 g con pilas) y marca el equilibrio del robot.Fija el motor en el borde adulto
Tumba el motor sobre la tapa con el eje hacia fuera, en el hueco entre dos patas (a medio camino entre ellas, nunca encima de una), de forma que la pesa sobresalga del borde de la tapa unos 15 mm y gire sin tocar la tapa ni las patas. Pégalo con silicona y una tira de cinta que lo abrace.
1 Tumba el motor en el borde, con la pesa 15 mm por fuera 2 Pégalo con silicona y abrázalo con una tira de cinta 3 Gira la pesa con el dedo: da la vuelta entera sin rozar Comprueba: Gira la pesa con el dedo: da la vuelta completa sin rozar nada.Truco: Los 15 mm se miden desde el borde de la tapa, sea cual sea su tamaño: con una tapa pequeña (Ø 70) el motor queda más hacia fuera, pero el cuerpo tiene que seguir apoyado al menos 20 mm sobre la tapa. Si queda menos, usa una tapa más grande o la plataforma B.Ordena los cables
Cubre cada unión retorcida de cables con un trozo de cinta aislante de 3 cm y pega los cables sobrantes a la tapa, lejos de la pesa.
1 Cubre cada unión retorcida con 3 cm de cinta aislante 2 Pega los cables sobrantes a la tapa, lejos de la pesa Comprueba: Ningún cable cuelga cerca de la pesa que gira.Decora
Pega los ojos móviles en el lado contrario al motor (el «delante» del personaje) y dibuja la cara o añade antenas ligeras de cartulina (menos de 5 g en total).
1 Pega los ojos en el lado contrario al motor: ese es el delante 2 Dibuja la cara y añade antenas ligeras (menos de 5 g) ¡A bailar!
Pon el robot sobre el papel grande, quita los capuchones de los rotuladores y enciende el interruptor. El robot vibra, gira y se desplaza dibujando espirales. Apágalo cogiéndolo por la tapa.
1 Ponlo sobre el papel grande y quita los 4 capuchones 2 Enciéndelo: vibra, gira y dibuja espirales por el papel 3 Para pararlo, cógelo por la tapa y apaga el interruptor Comprueba: Se mueve solo durante varios minutos sin volcar.
¿Funciona? La prueba
Sobre papel en una mesa lisa, enciende el robot durante 30 s y observa el dibujo que deja y cuánto se ha desplazado.
Qué debe pasar: Con pilas nuevas el robot gira sobre sí mismo y avanza en curvas, dejando espirales y bucles; recorre del orden de 20–50 cm en 30 s. Invertir los cables del motor cambia el sentido de giro del baile.
Si algo falla
- El motor gira pero el robot no se mueve — Pesa demasiado pequeña o casi centrada en el eje. Solución: Usa una goma más grande y clava el eje más cerca de un extremo, o pega una tuerca en el extremo lejano.
- El robot vuelca — Patas poco abiertas, peso descentrado o pesa demasiado grande. Solución: Comprueba que el portapilas está centrado, abre más las patas (añade un tapón entre cono y pata) o recorta la goma.
- El motor no gira — Pilas gastadas, interruptor apagado o unión de cables suelta. Solución: Prueba el motor directamente con el portapilas; rehace las uniones retorciendo bien el cobre.
- El motor zumba pero no arranca — La pesa roza con la tapa, una pata o un cable. Solución: Desplaza el motor hacia fuera hasta que la pesa gire libre.
- Solo gira en el sitio sin avanzar — Las patas son exactamente iguales y simétricas: la vibración no empuja hacia ningún lado. Solución: Sube o baja un poco una pata (5 mm) para romper la simetría: el robot empezará a desplazarse.
- La pesa sale disparada — Poca silicona o agujero demasiado grande. Solución: Haz un agujero nuevo con alfiler (más pequeño que el eje) y fíjala con silicona. Aleja las caras al probarlo.
Seguridad
- La pesa gira a varios miles de vueltas por minuto: no acerques la cara ni el pelo largo y apaga el robot antes de tocar el motor.
- Silicona caliente y cúter: siempre un adulto.
- Usa solo pilas AA en su portapilas; no uses pilas botón con niños pequeños (si se tragan son muy peligrosas) y no cortocircuites el portapilas (se calienta).
- Ojos móviles y pilas son piezas pequeñas: fuera del alcance de menores de 3 años.
- Los rotuladores sin capuchón manchan: usa lavables y papel debajo.
La ciencia detrás
Para los niños
Dentro del robot hay un motor que da vueltas rapidísimo, y en su punta lleva un trozo de goma pegado solo por un lado. Es como cuando das vueltas a una cuerda con algo en la punta: tira de tu mano hacia un lado y hacia otro. Ese tirón cambia tan deprisa que todo el robot tiembla. Como las patas están inclinadas y rozan con la mesa, cada temblor lo empuja un poquito, y con muchos temblores seguidos el robot ¡baila!
Para el adulto
Una masa m que gira a una distancia r del eje con velocidad angular ω requiere una fuerza centrípeta F = m·r·ω², y por reacción el motor recibe una fuerza de la misma magnitud que gira con la masa (fuerza rotatoria desequilibrada). Con m ≈ 2 g, r ≈ 6 mm y el motor a ≈ 5000 rpm (ω ≈ 520 rad/s) en carga, F ≈ 3 N, más que el peso del robot (≈ 1,3 N para 130 g): por eso el robot llega a levantar las patas por instantes. Al estar la fuerza aplicada en el borde y en lo alto, produce también un par que hace girar el robot sobre sus patas. Las patas inclinadas convierten la vibración en avance: en cada ciclo la pata se descarga y resbala en una dirección más que en la otra (rozamiento estático frente a dinámico), el mismo principio de los «bristlebots». El circuito es una pila de 3 V (2 × AA en serie), un interruptor y un motor de corriente continua de ≈ 0,3 A; invertir la polaridad invierte el giro y, con él, el sentido del baile. Una CR2032 tiene una resistencia interna de unos 10–20 Ω, por lo que no puede entregar esa corriente.
- vibración: movimiento muy rápido de ida y vuelta.
- excéntrico: que no está en el centro; una pesa excéntrica gira desequilibrada.
- circuito: camino cerrado por el que circula la electricidad desde la pila al motor y de vuelta.
- rozamiento: fuerza que aparece cuando dos superficies se frotan y que frena el movimiento.
- centro de gravedad: punto donde parece concentrarse todo el peso de un objeto.
Por edades
- 5–7 años: El adulto monta la pesa, el motor y el portapilas con silicona y deja el cono hecho. El niño pega las patas con cinta, une los cables retorciendo y decora. Céntrate en «la goma descentrada hace temblar».
- 8–10 años: Montan todo salvo silicona y cúter. Que descubran ellos qué pasa al mover la pesa o una pata y lo anoten.
- 11–12 años: Que calculen la fuerza F = m·r·ω² midiendo la masa de la goma con una báscula de cocina y suponiendo 5000 rpm. Reto: construir la versión mini con motor vibrador de moneda, pila CR2032 y cabeza de cepillo de dientes («bristlebot»).
En grupo o en clase
Parejas, un robot por pareja (motor + portapilas ≈ 2–3 € por robot). Antes: probar todos los motores, cortar las pesas, imprimir las piezas A en cartulina y montar los motores con la pesa ya pegada. Sesión de 60 min: 10 min demostración, 35 min montaje, 15 min «pista de baile» sobre papel continuo en el suelo del aula y carrera de salir del círculo. Ten 2 motores, pesas y pilas de repuesto. Una sola pistola de silicona por mesa, manejada por el docente.
Retos
- Consigue que el robot avance más o menos recto durante 30 cm.
- Construye un robot de 3 patas y compáralo con el de 4.
- Haz que el robot dibuje una flor: elige 4 colores y prueba a cambiar la altura de las patas.
- Añade un segundo motor con pesa al otro lado y averigua qué pasa si giran en el mismo sentido o en sentidos contrarios.
- Diseña un recinto de cartón con obstáculos y haz que el robot lo recorra sin quedarse atascado.