Robot che balla vibrando
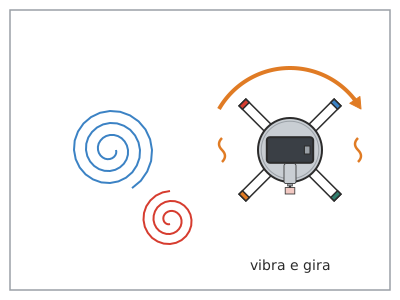
Un robot di circa 15 cm su quattro zampe fatte di pennarelli: un motorino con un peso eccentrico lo fa vibrare, girare e spostarsi da solo sul tavolo, e se togli i cappucci disegna spirali dove balla.
Cosa imparerà
- Che una massa che gira fuori centro produce una forza che cambia direzione molto in fretta: questa è una vibrazione.
- Che la vibrazione, con zampe inclinate e attrito, si trasforma in spostamento e rotazione.
- A montare un semplice circuito chiuso con pile, interruttore e motorino, e che invertendo i fili il motorino gira al contrario.
- Che un baricentro basso e una base larga impediscono a un robot di ribaltarsi.
Prepara prima
- Prova il motorino prima dell'attività: collega i suoi fili a quelli del portabatterie e verifica che giri con forza.
- Stampa i pezzi A al 100 % e verifica la linea rossa di 50 mm nell'intestazione.
- Se i bambini sono piccoli, taglia e fora prima le gomme da cancellare (i pesi).
- Copri il tavolo con la carta grande e togli i cappucci dei pennarelli solo al momento della prova.
- Verifica che le pile siano nuove: con pile scariche il robot si muove appena.
Materiali e attrezzi
- Motorino a corrente continua tipo 130 — 1 da comprare
1,5–6 V, albero da 2 mm, con due fili saldati (rosso e nero) - Portabatterie 2 × AA con interruttore — 1 da comprare
uscita 3 V con fili rosso (+) e nero (−), ≈ 58 × 32 × 15 mm - Pile stilo AA — 2
alcaline da 1,5 V (o ricaricabili da 1,2 V, un po' più lente) - Coperchio grande — 1
di barattolo o vasetto, Ø 70–85 mm (cacao, marmellata grande) - Pennarelli grossi — 4
uguali, di ≈ 13 cm e Ø 10–15 mm, lavabili (possono essere quasi secchi se servono solo a ballare) - Cartoncino — 1 foglio A4
da 250–300 g/m² o cartoncino delle scatole di cereali - Gomma da cancellare — 1 pezzo di 20 × 12 × 8 mm
morbida (pane), per il peso eccentrico - Nastro isolante o nastro di carta — ≈ 1 m
per le zampe e le giunzioni dei fili - Stick di colla a caldo — 1–2
per pistola per colla a caldo - Occhietti mobili — 2 da comprare
adesivi da 10–15 mm - Carta grande — 1 foglio di 50 × 70 cm
carta da pacchi o da disegno, perché il robot disegni senza sporcare
Attrezzi
- Forbici — ritagliare la gonna e il nastro
- Pistola per colla a caldo — fissare il motorino, il portabatterie e la gonna al coperchio adulto
- Taglierino — tagliare la gomma da cancellare a misura adulto
- Spillo o ago grosso — fare il foro guida nella gomma per l'albero adulto
- Colla stick — incollare la sagoma sul cartoncino
Pezzi e sagome
- A · Gonna conica (mezzo cono) ×2 — cartoncino 250–300 g/m²
- B · Piattaforma (se non hai un coperchio) ×1 — cartone ondulato 3 mm
- C · Peso eccentrico ×1 — gomma da cancellare
🔒 Sagome a grandezza naturale, disegni tecnici e pezzi per stampante 3D: con l'abbonamento hai quelli di questo progetto e di tutti gli altri.
100% digitale: stampi le sagome a casa e costruisci con il cartone. Non spediamo nulla.
Passo passo
Prova il motorino
Metti le 2 pile AA nel portabatterie. Attorciglia il filo rosso del portabatterie con un filo del motorino e il nero con l'altro (3 giri ciascuno). Accendi l'interruttore: l'albero deve girare veloce. Spegnilo.
1 Metti le 2 pile AA nel portabatterie, con il + e il − giusti 2 Attorciglia il rosso con un filo del motorino e il nero con l'altro 3 Accendi l'interruttore: l'albero gira veloce. Poi spegnilo Verifica: Se non gira, controlla le pile, l'interruttore e che sia il rame (non la plastica) a fare contatto.Prepara il peso eccentrico adulto
Taglia un pezzo di gomma da cancellare di 20 × 12 × 8 mm. Fai un foro guida con uno spillo a 4 mm da un'estremità (pezzo C) e infila la gomma sull'albero del motorino finché entra di circa 6 mm. Fissala con una goccia di colla a caldo.
1 Taglia un pezzo di gomma di 20 × 12 × 8 mm con il taglierino 2 Fai il foro guida con uno spillo a 4 mm da un'estremità 3 Infilala 6 mm sull'albero, metti colla e girala: sta da un lato Verifica: Gira l'albero con le dita: la gomma ruota come una bandierina, quasi tutta da un lato.Ritaglia la gonna
Incolla la sagoma A sul cartoncino e ritaglia le due metà lungo la linea continua. Curva ognuna facendola scorrere sul bordo del tavolo perché prenda la forma di un cono.
1 Incolla la sagoma A sul cartoncino con la colla stick 2 Ritaglia le due metà lungo la linea continua 3 Falla scorrere sul bordo del tavolo tirando verso il basso per curvarla Monta il cono
Incolla con colla stick o vinilica la linguetta di una metà sotto il bordo dell'altra, poi chiudi il cono con la seconda linguetta. Rinforza le due giunzioni con nastro adesivo dentro e fuori.
1 Incolla ogni linguetta sotto il bordo dell'altra metà 2 Rinforza ogni giunzione con nastro dentro e fuori 3 Verifica: circa 84 mm in basso, 60 mm in alto e 35 di altezza Verifica: Appoggiato sul tavolo, il cono misura circa 84 mm di diametro in basso e 60 mm in alto.Incolla il coperchio sopra adulto
Metti il coperchio grande capovolto (o la piattaforma B) centrato sull'apertura piccola del cono e incollalo con un cordone di colla a caldo tutto intorno alla giunzione.
1 Metti il coperchio capovolto, centrato sull'apertura piccola 2 Incollalo con un cordone di colla a caldo intorno alla giunzione 3 Il coperchio sporge uguale da ogni lato: è centrato Incolla le zampe
Decidi dove andrà il motorino (dietro) e dove gli occhi (davanti, sul lato opposto). Appoggia un pennarello lungo il cono, con la punta in basso e l'estremità superiore a filo del coperchio, a un ottavo di giro (45°) dal posto del motorino. Fissalo con 2 strisce di nastro da 8 cm che avvolgano pennarello e cono. Ripeti con gli altri 3, distanziati di un quarto di giro (90°): il motorino e gli occhi restano ognuno nello spazio tra due zampe.
1 Appoggia un pennarello lungo il cono, a filo del coperchio 2 Fissalo con 2 strisce di nastro da 8 cm attorno a pennarello e cono 3 Metti gli altri 3 a un quarto di giro: dall'alto, una croce Verifica: Il robot sta in piedi con le 4 punte sul tavolo e non traballa se lo spingi delicatamente.Trucco: Guarda il robot dall'alto: le 4 zampe devono formare una croce a X, con il posto del motorino proprio tra due di esse. Mettilo in piedi e verifica che non zoppichi.Fissa bene le zampe adulto
Metti una goccia di colla a caldo tra ogni pennarello e il cono, nella parte alta, e fai un giro completo di nastro isolante attorno alle 4 zampe e al cono a metà altezza del cono.
1 Metti una goccia di colla in alto, tra ogni pennarello e il cono 2 Fai un giro di nastro isolante attorno alle 4 zampe e al cono 3 Scuotilo un po': le zampe non si muovono Verifica: Scuotendo il robot, le zampe non si muovono.Fissa il portabatterie adulto
Incolla il portabatterie sopra il coperchio, al centro e con l'interruttore raggiungibile, con due punti di colla a caldo o nastro biadesivo spesso.
1 Metti due punti di colla a caldo al centro del coperchio 2 Premilo al centro, con l'interruttore a portata di mano Trucco: Metterlo al centro è importante: è il pezzo più pesante (≈ 60 g con le pile) e determina l'equilibrio del robot.Fissa il motorino sul bordo adulto
Sdraia il motorino sul coperchio con l'albero verso l'esterno, nello spazio tra due zampe (a metà strada tra loro, mai sopra una), in modo che il peso sporga dal bordo del coperchio di circa 15 mm e giri senza toccare il coperchio né le zampe. Incollalo con colla a caldo e una striscia di nastro che lo avvolga.
1 Sdraia il motorino sul bordo, con il peso 15 mm all'esterno 2 Incollalo con colla a caldo e avvolgilo con una striscia di nastro 3 Gira il peso con il dito: fa il giro intero senza sfiorare Verifica: Gira il peso con il dito: fa il giro completo senza sfiorare nulla.Trucco: I 15 mm si misurano dal bordo del coperchio, qualunque sia la sua grandezza: con un coperchio piccolo (Ø 70) il motorino sta più in fuori, ma il corpo deve restare appoggiato sul coperchio per almeno 20 mm. Se ne resta meno, usa un coperchio più grande o la piattaforma B.Sistema i fili
Copri ogni giunzione attorcigliata con un pezzo di nastro isolante da 3 cm e fissa i fili in eccesso al coperchio, lontano dal peso.
1 Copri ogni giunzione attorcigliata con 3 cm di nastro isolante 2 Fissa i fili in eccesso al coperchio, lontano dal peso Verifica: Nessun filo pende vicino al peso che gira.Decora
Incolla gli occhietti mobili sul lato opposto al motorino (il «davanti» del personaggio) e disegna la faccia o aggiungi antenne leggere di cartoncino (meno di 5 g in totale).
1 Incolla gli occhi sul lato opposto al motorino: quello è il davanti 2 Disegna la faccia e aggiungi antenne leggere (meno di 5 g) Si balla!
Metti il robot sulla carta grande, togli i cappucci dei pennarelli e accendi l'interruttore. Il robot vibra, gira e si sposta disegnando spirali. Spegnilo prendendolo per il coperchio.
1 Mettilo sulla carta grande e togli i 4 cappucci 2 Accendilo: vibra, gira e disegna spirali sulla carta 3 Per fermarlo, prendilo per il coperchio e spegni l'interruttore Verifica: Si muove da solo per diversi minuti senza ribaltarsi.
Funziona? La prova
Su un foglio, su un tavolo liscio, accendi il robot per 30 s e osserva il disegno che lascia e quanto si è spostato.
Cosa deve succedere: Con pile nuove il robot gira su sé stesso e avanza in curve, lasciando spirali e anelli; percorre circa 20–50 cm in 30 s. Invertendo i fili del motorino cambia il verso di rotazione del ballo.
Se qualcosa non va
- Il motorino gira ma il robot non si muove — Peso troppo piccolo o quasi centrato sull'albero. Soluzione: Usa una gomma più grande e infila l'albero più vicino a un'estremità, oppure incolla un dado all'estremità lontana.
- Il robot si ribalta — Zampe poco aperte, peso non centrato o peso eccentrico troppo grande. Soluzione: Verifica che il portabatterie sia al centro, apri di più le zampe (aggiungi un tappo tra cono e zampa) o accorcia la gomma.
- Il motorino non gira — Pile scariche, interruttore spento o giunzione dei fili allentata. Soluzione: Prova il motorino direttamente con il portabatterie; rifai le giunzioni attorcigliando bene il rame.
- Il motorino ronza ma non parte — Il peso sfrega contro il coperchio, una zampa o un filo. Soluzione: Sposta il motorino verso l'esterno finché il peso gira libero.
- Gira solo sul posto senza avanzare — Le zampe sono esattamente uguali e simmetriche: la vibrazione non spinge da nessuna parte. Soluzione: Alza o abbassa un po' una zampa (5 mm) per rompere la simmetria: il robot comincerà a spostarsi.
- Il peso schizza via — Poca colla a caldo o foro troppo grande. Soluzione: Fai un foro nuovo con uno spillo (più piccolo dell'albero) e fissalo con colla a caldo. Tieni lontano il viso durante la prova.
Sicurezza
- Il peso gira a diverse migliaia di giri al minuto: non avvicinare il viso né i capelli lunghi e spegni il robot prima di toccare il motorino.
- Colla a caldo e taglierino: sempre un adulto.
- Usa solo pile AA nel loro portabatterie; non usare pile a bottone con bambini piccoli (se ingoiate sono molto pericolose) e non mettere in cortocircuito il portabatterie (si scalda).
- Occhietti mobili e pile sono pezzi piccoli: fuori dalla portata dei bambini sotto i 3 anni.
- I pennarelli senza cappuccio sporcano: usa pennarelli lavabili e metti la carta sotto.
La scienza che c'è dietro
Per i bambini
Dentro il robot c'è un motorino che gira velocissimo, e sulla punta ha un pezzo di gomma attaccato solo da un lato. È come quando fai girare una corda con qualcosa in fondo: ti tira la mano da una parte e dall'altra. Quella tirata cambia così in fretta che tutto il robot trema. Siccome le zampe sono inclinate e sfregano sul tavolo, ogni tremito lo spinge un pochino, e con tanti tremiti di fila il robot balla!
Per l'adulto
Una massa m che gira a una distanza r dall'asse con velocità angolare ω richiede una forza centripeta F = m·r·ω², e per reazione il motorino riceve una forza della stessa intensità che ruota con la massa (forza rotante sbilanciata). Con m ≈ 2 g, r ≈ 6 mm e il motorino a ≈ 5000 rpm (ω ≈ 520 rad/s) sotto carico, F ≈ 3 N, più del peso del robot (≈ 1,3 N per 130 g): per questo il robot arriva a sollevare le zampe per qualche istante. Dato che la forza è applicata sul bordo e in alto, produce anche una coppia che fa ruotare il robot sulle zampe. Le zampe inclinate trasformano la vibrazione in avanzamento: a ogni ciclo la zampa si scarica e scivola più in una direzione che nell'altra (attrito statico contro dinamico), lo stesso principio dei «bristlebot». Il circuito è una batteria da 3 V (2 × AA in serie), un interruttore e un motorino a corrente continua da ≈ 0,3 A; invertendo la polarità si inverte la rotazione e, con essa, il verso del ballo. Una CR2032 ha una resistenza interna di circa 10–20 Ω, quindi non può fornire quella corrente.
- vibrazione: movimento molto rapido avanti e indietro.
- eccentrico: che non sta al centro; un peso eccentrico gira sbilanciato.
- circuito: percorso chiuso in cui circola l'elettricità dalla pila al motorino e ritorno.
- attrito: forza che compare quando due superfici sfregano tra loro e che frena il movimento.
- baricentro: punto in cui sembra concentrarsi tutto il peso di un oggetto.
Per età
- 5–7 anni: L'adulto monta il peso, il motorino e il portabatterie con la colla a caldo e prepara il cono. Il bambino incolla le zampe con il nastro, unisce i fili attorcigliandoli e decora. Concentrati su «la gomma fuori centro fa tremare».
- 8–10 anni: Montano tutto tranne colla a caldo e taglierino. Lascia che scoprano da soli cosa succede spostando il peso o una zampa e che lo annotino.
- 11–12 anni: Fai calcolare la forza F = m·r·ω² misurando la massa della gomma con una bilancia da cucina e supponendo 5000 rpm. Sfida: costruire la versione mini con un motorino vibrante a moneta, una pila CR2032 e la testina di uno spazzolino («bristlebot»).
In gruppo o in classe
A coppie, un robot per coppia (motorino + portabatterie ≈ 2–3 € per robot). Prima: provare tutti i motorini, tagliare i pesi, stampare i pezzi A su cartoncino e montare i motorini con il peso già incollato. Sessione di 60 min: 10 min di dimostrazione, 35 min di montaggio, 15 min di «pista da ballo» su carta in rotolo sul pavimento dell'aula e gara a chi esce dal cerchio. Tieni 2 motorini, pesi e pile di scorta. Una sola pistola per colla a caldo per tavolo, usata dall'insegnante.
Sfide
- Fai avanzare il robot più o meno dritto per 30 cm.
- Costruisci un robot a 3 zampe e confrontalo con quello a 4.
- Fai disegnare al robot un fiore: scegli 4 colori e prova a cambiare l'altezza delle zampe.
- Aggiungi un secondo motorino con peso sul lato opposto e scopri cosa succede se girano nello stesso verso o in versi opposti.
- Progetta un recinto di cartone con ostacoli e fai in modo che il robot lo percorra senza restare bloccato.