Kritzelroboter
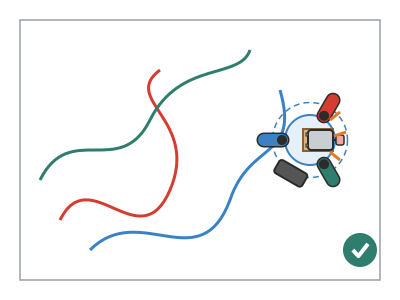
Ein umgedrehter Plastikbecher mit drei Filzstiften als Beinen und obendrauf einem Motor mit einem außermittigen Gegengewicht: Schaltest du ihn ein, vibriert er, hüpft in kleinen Sprüngen herum und malt Spiralen und Kritzeleien auf ein großes Blatt.
Was das Kind lernt
- Dass eine außermittig drehende Masse eine Kraft erzeugt, die ständig die Richtung wechselt (Zentrifugalkraft), und den ganzen Körper vibrieren lässt.
- Wie man einen einfachen Stromkreis mit Batterie, Schalter und Motor schließt und dass vertauschte Kabel die Drehrichtung umkehren.
- Dass Gewichtsverteilung und Winkel der Beine entscheiden, ob der Roboter im Kreis dreht, vorwärtskommt oder auf der Stelle bleibt.
- Dass ein einfaches System mit etwas Zufall Bilder erzeugt, die sich nie wiederholen lassen (generative Kunst).
Vorher vorbereiten
- Leg neue Batterien in den Batteriehalter und teste den Motor, indem du seine Kabel verbindest: Die Welle muss sich schnell drehen.
- Drucke die Vorlage A mit 100 % aus.
- Schneide die Radiergummistücke (15 × 10 × 8 mm) zu und stich die Löcher vor, wenn die Kinder klein sind.
- Deck den Tisch mit dem großen Papier ab und kleb die Ecken fest: Der Roboter will gern davonlaufen.
- Halte die Kappen der Filzstifte griffbereit: Bleiben sie lange offen, trocknen sie aus.
Materialien und Werkzeuge
- Becher aus hartem Plastik — 1
200–250 ml, Öffnung Ø 70–78 mm, Boden Ø 45–55 mm, ≈ 9 cm hoch (wiederverwendbarer Partybecher oder großer Joghurtbecher) - Filzstifte — 3
dicke Spitze, auswaschbar, Ø ≈ 12 mm, in 3 verschiedenen Farben - Gleichstrommotor Typ 130 — 1 kaufen
3–6 V, ≈ 6000–9000 U/min, Gehäuse 25 × 20 × 15 mm, Welle Ø 2 mm × 8 mm, mit angelöteten Kabeln - Batteriehalter 2 × AA mit Schalter — 1 kaufen
mit rotem (+) und schwarzem (−) Kabel und 2 AA-Batterien zu 1,5 V (zusammen 3 V) - Radiergummi — 1 Stück, 15 × 10 × 8 mm
weicher Radiergummi (≈ 2 g): Das ist das Gegengewicht - Wellpappe — 1 Stück, 10 × 10 cm
3–4 mm, für den Motorsockel - Gewebeband oder Malerkrepp — ≈ 60 cm
um Beine und Batteriehalter zu befestigen - Heißklebesticks — 1
für die Heißklebepistole - Großes Papier — 1 Bogen 50 × 70 cm oder 4 mit Klebeband verbundene A3-Blätter
Packpapier oder eine Rolle Kraftpapier
Werkzeuge
- Heißklebepistole — Sockel, Motor und Gegengewicht ankleben Erwachsene
- Schere — Vorlage, Sockel und Radiergummi zuschneiden
- Stecknadel oder dicke Nadel — das Loch in den Radiergummi stechen Erwachsene
- Klebestift — die Vorlage auf den Karton kleben
Teile und Vorlagen
- A · Vorlage für die Position der Beine ×1 — Papier
- B · Motorsockel ×3 — Wellpappe 3–4 mm
- C · Gegengewicht ×1 — Radiergummi
- D · Beine ×3 — Filzstift Ø 12 mm
🔒 Vorlagen in Originalgröße, Baupläne und Teile für den 3D-Drucker: mit dem Abo bekommst du die für dieses Projekt und für alle anderen.
100 % digital: Du druckst die Vorlagen zu Hause aus und baust mit Karton. Wir verschicken nichts.
Schritt für Schritt
Teste den Motor
Leg 2 AA-Batterien in den Batteriehalter. Verdrille das Kupfer des roten Kabels mit einem Anschluss des Motors und das des schwarzen mit dem anderen und schalte ein: Die Welle muss sich sehr schnell drehen. Schalte aus.
1 Leg die 2 AA-Batterien ein: die flache Seite (−) an die Feder 2 Verdrille das rote Kabel mit einem Anschluss und das schwarze mit dem anderen 3 Einschalten: Die Welle dreht sich sehr schnell. Danach ausschalten Prüfe: Dreht sie sich nicht, prüfe die Batterien (flache −-Seite an die Feder) und ob das Kupfer den Anschluss berührt.Markiere die Beine
Schneide die Vorlage A aus. Stell den Becher umgedreht mittig darauf und markiere mit Filzstift die 3 Striche im Abstand von 120° am Becherrand.
1 Schneide die Vorlage A am äußeren Kreis aus 2 Stell den Becher umgedreht mittig darauf und markiere jeden Strich am Rand 3 Am Rand sind 3 Striche im gleichen Abstand Befestige das erste Bein
Halte bei umgedrehtem Becher einen Filzstift außen an die erste Markierung, die Spitze (ohne Kappe) ragt 25 mm unter dem Rand hervor. Lass ihn an der Wand entlang anliegen: Weil der Becher an der Öffnung breiter ist, steht der Filzstift schon etwa 8° schräg nach außen (die Spitze etwa 15–20 mm weiter außen als das hintere Ende). Befestige ihn mit zwei Runden Klebeband: eine nahe am Rand und eine nahe am Boden.
1 Nimm die Kappe ab und halte den Filzstift an den ersten Strich 2 Lass die Spitze 25 mm unter dem Rand herausragen 3 Befestige ihn mit Band nahe am Rand und nahe am Boden Befestige die anderen beiden Beine
Wiederhole das mit den anderen 2 Filzstiften an den anderen Markierungen, mit demselben Maß von 25 mm. Stell den Roboter mit aufgesteckten Kappen auf den Tisch und prüfe, dass er nur auf den drei Spitzen steht.
1 Befestige die anderen 2 Filzstifte an den anderen Strichen, gleich tief 2 Mit aufgesteckten Kappen steht er nur auf den 3 Spitzen 3 Wackelt er, schieb das Bein, das nicht aufliegt, bis zum Tisch Prüfe: Weder der Becherrand noch das Klebeband berühren den Tisch; der Roboter wackelt nicht. Wackelt er, schieb ein Bein nach, bis alle gleich sind.Bau den Sockel
Schneide 3 Kartonrechtecke B von 30 × 22 mm aus und klebe sie mit Kleber oder Heißkleber aufeinander: ein 10 mm hoher Block.
1 Schneide 3 Rechtecke B von 30 × 22 mm aus 2 Kleber auftragen und die Lagen aufeinanderkleben 3 Es entsteht ein 10 mm hoher Block Klebe Sockel und Motor auf Erwachsene
Klebe den Sockel auf den Becherboden (jetzt oben), dicht an die Seite, die zu einer der 3 Lücken zwischen den Beinen zeigt, nie zu einem Bein: Das Gegengewicht würde gegen den Filzstift schlagen, der über den Boden hinausragt. Klebe den Motor flach darauf, die Welle zu dieser Lücke gerichtet und 6 mm über den Bodenrand hinausragend. Gib Heißkleber an die Seiten des Motors, nie an die Welle oder die Lüftungslöcher.
1 Klebe den Sockel auf den Boden, dicht an die Seite zu einer Lücke 2 Klebe den Motor flach auf: Die Welle ragt 6 mm über den Bodenrand 3 Dreh die Welle mit den Fingern: Sie muss sich frei bewegen Prüfe: Dreh die Welle mit den Fingern: Sie muss sich frei bewegen.Bereite das Gegengewicht vor Erwachsene
Schneide einen Radiergummiblock von 15 × 10 × 8 mm zu. Stich mit einer Stecknadel 4 mm von einem Ende ein Loch durch die 15 × 10 große Fläche. Steck ihn 5 mm auf die Motorwelle und fixiere ihn mit einem kleinen Tropfen Heißkleber.
1 Schneide den Radiergummi auf 15 × 10 × 8 mm und stich 4 mm vom Ende ein Loch 2 Steck ihn 5 mm auf die Welle und fixiere ihn mit einem Tropfen Heißkleber 3 Dreh ihn mit dem Finger: Er macht eine ganze Runde, ohne etwas zu streifen Prüfe: Dreh das Gegengewicht mit dem Finger: Es macht eine ganze Umdrehung, ohne Becher oder Sockel zu streifen.Befestige den Batteriehalter
Setz den Batteriehalter senkrecht an die Becherseite, in eine andere Lücke zwischen den Beinen (nicht in die, zu der die Motorwelle zeigt), den Schalter nach außen. Befestige ihn mit zwei Runden Gewebeband um den ganzen Becher.
1 Setz ihn in eine Lücke zwischen den Beinen, weg von der Motorwelle 2 Befestige ihn mit zwei Runden Band um den Becher Tipp: Kippt der Roboter zum Batteriehalter hin, schieb ihn etwas höher oder setz ihn in die dritte, freie Lücke.Schließ die Kabel an und ordne sie
Verbinde die Kabel des Batteriehalters mit denen des Motors, indem du das Kupfer 3-mal verdrillst, und umwickle jede Verbindung mit Isolierband. Klebe die Kabel mit Band am Becher fest, damit sie sich nicht im Gegengewicht verfangen.
1 Verdrille jede Verbindung 3-mal: Rot mit einem Kabel, Schwarz mit dem anderen 2 Umwickle jede Verbindung mit Isolierband: Kein Kupfer ist zu sehen 3 Klebe die Kabel am Becher fest, mehr als 2 cm vom Gegengewicht Prüfe: Kein Kabel ist weniger als 2 cm vom Gegengewicht entfernt.Kappen ab und testen
Stell den Roboter in die Mitte des großen Papiers, nimm die 3 Kappen ab und schalte ein. Er muss anfangen zu zittern und in kleinen Sprüngen herumzuhüpfen und dabei eine Spur in 3 Farben hinterlassen.
1 Stell ihn in die Mitte des Papiers und nimm die 3 Kappen ab 2 Einschalten: Er zittert, hüpft und malt in 3 Farben Stell die Bewegung ein
Zittert er nur auf der Stelle, spreize die Beine weiter (Spitzen 5 mm weiter nach außen) oder nimm ein größeres Gegengewicht. Kippt er um, stell die Beine enger oder setz den Batteriehalter tiefer. Teste nach jeder Änderung 30 Sekunden lang.
1 Zittert er nur? Spreize die Spitzen 5 mm weiter nach außen 2 Kippt er um? Setz den Batteriehalter tiefer oder stell die Beine etwas enger 3 Teste nach jeder Änderung 30 Sekunden lang Tipp: Ist ein Bein etwas kürzer als die anderen beiden, dreht sich der Roboter im Kreis darum herum.Ausschalten und Kappen drauf
Wenn du fertig bist, schalte aus und steck sofort die Kappen auf die Filzstifte: Bleiben sie länger als 15 Minuten offen, fangen sie an auszutrocknen.
1 Schalte am Ende aus 2 Steck sofort die Kappen auf, damit sie nicht austrocknen
Funktioniert es? Der Test
Stell den Roboter in die Mitte eines 50 × 70 cm großen Bogens, schalte ein und stoppe 1 Minute. Markiere mit Bleistift Start- und Endpunkt.
Was passieren soll: Der Roboter vibriert summend und hüpft mit etwa 1–3 cm/s vorwärts, dreht sich und hinterlässt Spiralen und Schleifen in drei Farben. In 1 Minute entfernt er sich meist 10 bis 30 cm vom Start. Bewegt er sich gar nicht, ist das Gegengewicht zu klein oder die Beine stehen zu eng.
Wenn etwas nicht klappt
- Der Motor dreht sich, aber der Roboter bewegt sich nicht — Gegengewicht zu leicht oder zu mittig, oder Beine zu eng. Lösung: Nimm ein größeres Gegengewicht oder eins mit dem Loch näher am Ende. Spreize die Beine nach außen.
- Der Roboter kippt um — Beine zu weit gespreizt oder zu viel Gewicht auf einer Seite. Lösung: Stell die Beine enger, setz den Batteriehalter tiefer oder in die andere freie Lücke zwischen den Beinen (nie in die der Motorwelle).
- Der Motor dreht sich nicht — Batterien falsch herum oder leer, Kabel lose oder Gegengewicht streift. Lösung: Prüfe die Batterien und die Verbindungen und dreh die Welle von Hand: Streift es, rück das Gegengewicht vom Becher weg.
- Das Gegengewicht fliegt weg — Loch zu groß oder nicht festgeklebt. Lösung: Stich in ein neues Stück Radiergummi ein passgenaues Loch und fixiere es mit Heißkleber. Teste immer mit dem Gesicht weit weg vom Roboter.
- Die Beine malen nicht — Die Spitzen berühren das Papier nicht oder der Filzstift ist ausgetrocknet. Lösung: Stell alle drei Beine auf 25 mm ein. Tausch den Filzstift aus.
- Er dreht sich immer im selben kleinen Kreis — Ein Bein ist kürzer oder der Roboter ist unausgewogen. Lösung: Gleiche die Beine an, damit er mehr herumwandert; oder nutze es, um absichtlich Kreise und Spiralen zu malen.
Sicherheit
- Das Gegengewicht dreht sich mit Tausenden Umdrehungen pro Minute: Komm im eingeschalteten Zustand nicht mit Fingern, langen Haaren oder Kabeln in die Nähe.
- Heißkleber verbrennt: Ihn benutzt ein Erwachsener.
- Nimm auswaschbare Filzstifte und schütze den Tisch mit Papier: Der Roboter haut über den Rand ab.
- Lass den Motor nicht eingeschaltet, wenn er blockiert ist: Er wird heiß. Schalte aus.
- Mit der Stecknadel zum Durchstechen des Radiergummis hantiert ein Erwachsener.
Die Wissenschaft dahinter
Für die Kinder
Der Motor dreht sich ganz, ganz schnell. Steckst du einen Radiergummi genau mittig auf seine Welle, dreht er sich ruhig. Steckst du ihn aber schief, zur Seite hin, zieht der Radiergummi den Motor zur einen Seite, dann zur anderen, dann wieder zur anderen ... Hunderte Male pro Sekunde. Das ist wie bei einer Waschmaschine, die schleudert, wenn die Wäsche auf einer Seite liegt, und dann anfängt zu tanzen. Der ganze Roboter zittert, seine Beine machen winzige Hüpfer, und weil jedes Bein ein Filzstift ist, malt er auf, wo er überall war.
Für Erwachsene
Eine Masse m, die sich mit der Winkelgeschwindigkeit ω im Abstand r von der Achse dreht, braucht eine Zentripetalkraft F = m·ω²·r, die die Welle auf die Masse ausübt; als Reaktion zieht die Masse mit einer gleich großen, mitdrehenden Kraft am Motor. Mit m ≈ 2 g, r ≈ 4 mm und ≈ 6000 U/min (ω ≈ 630 rad/s) unter Last ergibt sich F ≈ 0,002 · 630² · 0,004 ≈ 3 N, in der Größenordnung des Robotergewichts (≈ 1,1 N bei 110 g): Deshalb heben die Beine kurz ab und der Roboter bewegt sich in Sprüngen. Da die Kraft waagerechte und senkrechte Anteile hat, die sich mit jeder Umdrehung ändern, ist die Reibung auf dem Papier asymmetrisch und es entstehen eine Nettoverschiebung und eine Drehung; die Richtung hängt vom Winkel der Beine, der Massenverteilung und kleinen Unregelmäßigkeiten ab – daher der chaotische Charakter der Zeichnung. Handys nutzen dasselbe Prinzip (ERM-Motor, Eccentric Rotating Mass), um zu vibrieren. Der 130er-Motor nimmt bei 3 V ≈ 150–300 mA auf: Zwei Alkaline-AA-Batterien halten mehrere Stunden Betrieb.
- Vibration: sehr schnelle Hin-und-her-Bewegung.
- Unwucht (exzentrisches Gegengewicht): Gewicht, das außerhalb der Mitte einer sich drehenden Welle sitzt.
- Zentrifugalkraft: der Zug nach außen, den du spürst, wenn sich etwas schnell dreht.
- Elektromotor: Maschine, die Elektrizität in Drehung umwandelt.
- generative Kunst: Bilder, die eine Maschine nach Regeln und mit etwas Zufall erzeugt.
Nach Alter
- 5–7 Jahre: Der Erwachsene klebt Motor, Sockel und Gegengewicht an. Das Kind markiert die Beine, befestigt sie mit Klebeband, verbindet die Kabel durch Verdrillen und verziert den Becher mit Augen und Antennen. Konzentriere dich auf „Der schiefe Radiergummi lässt den Roboter tanzen“.
- 8–10 Jahre: Sie bauen alles außer Heißkleber und Stecknadel. Lass sie Beine und Gegengewicht so lange einstellen, bis sie die gewünschte Bewegung erreichen.
- 11–12 Jahre: Lass sie die Kraft des Gegengewichts berechnen (F = m·ω²·r) und mit dem Gewicht des Roboters vergleichen und einen Roboter entwerfen, der vor allem Kreise oder vor allem Linien malt.
In der Gruppe oder in der Klasse
Dreierteams, ein Roboter pro Team (≈ 3 € für Motor und Batteriehalter). Vor der Einheit: alle Motoren testen, die Gegengewichte zuschneiden und vorstechen und bei kleinen Kindern (5–7 Jahre) Sockel und Motor mit Heißkleber ankleben. Einheit von 60 min: 10 min Vorführung, 30 min Bauen, 20 min für ein gemeinsames Wandbild auf einer 3 m langen Rolle Kraftpapier auf dem Boden, jeder Roboter in seinem Bereich. Halte Ersatzbatterien und -filzstifte bereit.
Challenges
- Bring den Roboter dazu, eine immer größer werdende Spirale zu malen.
- Füge ein viertes Bein hinzu: Bewegt er sich besser oder schlechter?
- Bau einen Roboter mit senkrechtem Motor (Welle nach oben): Wie verändert sich das Bild?
- Setz ihm einen „Stoßfänger“ aus Karton um, damit er in einer 40 × 30 cm großen Kiste abprallt, ohne herauszukommen.